Du logiciel robotique, du labo au terrain.
Ingénierie robotique & systèmes autonomes en freelance — du contrôle et de la simulation jusqu'au déploiement sur le terrain.
Parlons de votre projet →
Services
Développement de systèmes autonomes
Logiciels de commande, de navigation et de coordination pour robots de toute forme — aériens, terrestres, manipulateurs et au-delà.
Simulation & validation
Jumeaux numériques Gazebo et pipelines de simulation : tests systématiques et validation de trajectoires avant toute exécution sur la machine réelle.
Mise en service & déploiement terrain
Intégration et mise en service sur site de systèmes robotiques — faire le lien entre un logiciel validé en laboratoire et la réalité opérationnelle.
Infrastructure logicielle
CI, outillage et automatisation pour garder votre stack robotique maintenable.
Travaux sélectionnés

Transport coopératif par drones — projet ARMADA (LS2N)
Plusieurs drones transportant une charge partagée à travers un filet déformable — un problème où la commande classique basée sur modèle atteint ses limites.
Un contrôleur de recherche instable entièrement retravaillé — porté de Python vers C++ et reconstruit autour d'une conception sans modèle. Validé en simulation Gazebo et lors de vols réels en intérieur au LS2N, avec jusqu'à 4 drones transportant une charge partagée de 1 kg.
Dépôt public →Un article de recherche sur ces travaux est en cours de rédaction ; les photos et la vidéo de vol suivront sa publication.
En savoir plus →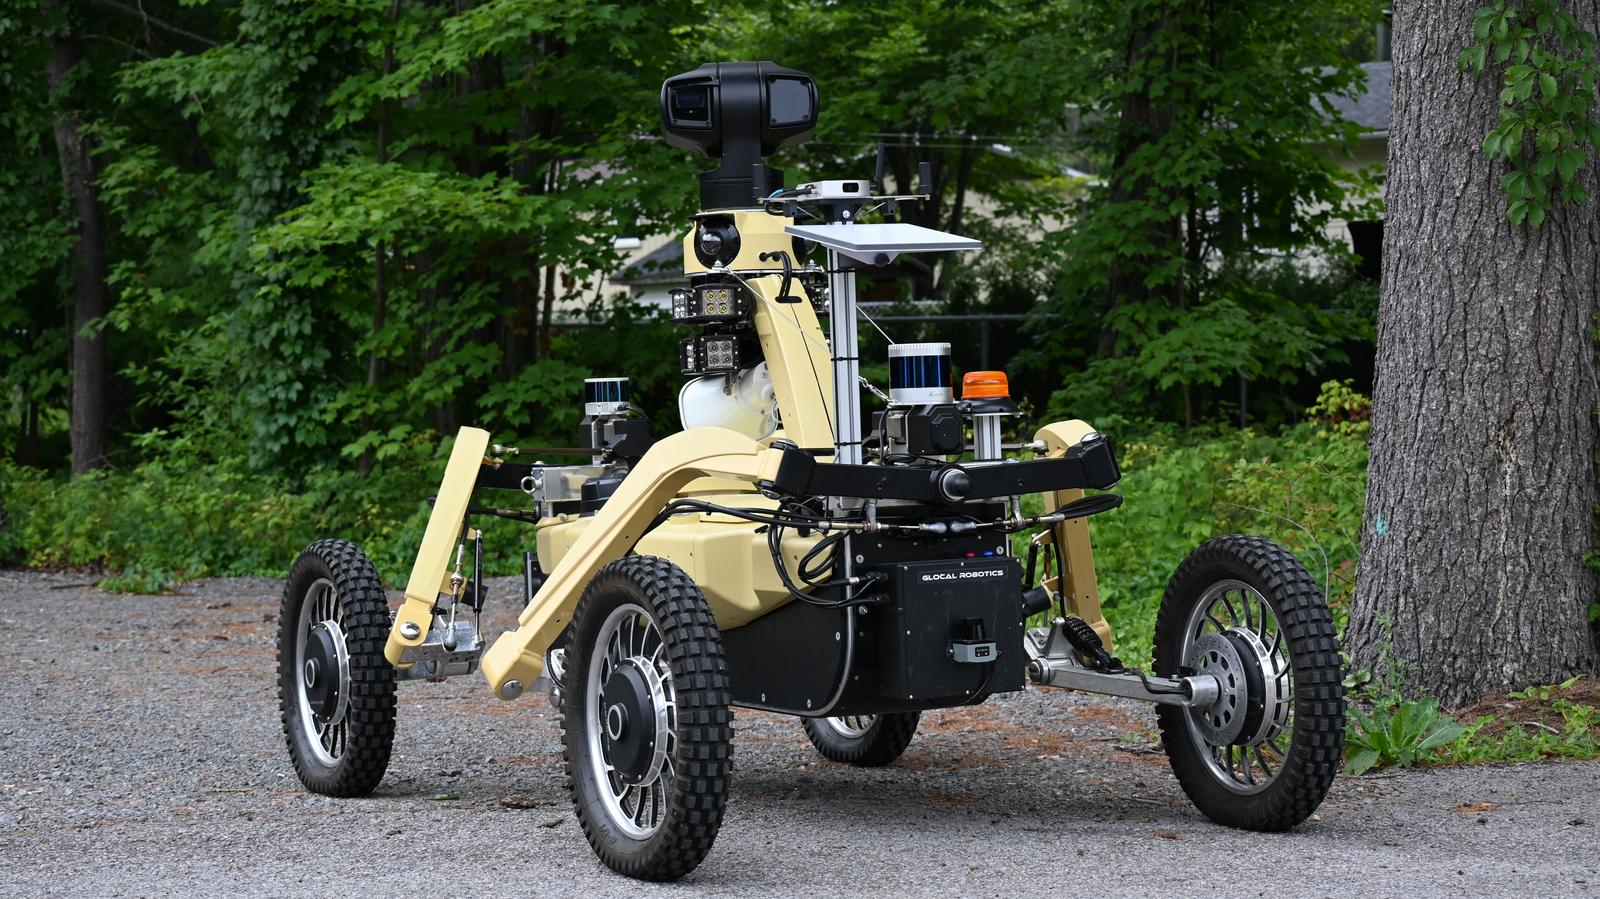
THALAMUS — par Glocal Robotics
Mise en service sur site d'un robot de surveillance autonome pour des opérateurs institutionnels majeurs.
THALAMUS est un robot de surveillance autonome développé par Glocal Robotics, conçu pour la surveillance de grands périmètres en environnement extérieur. Mise en service sur site à des fins de démonstration auprès de plusieurs opérateurs institutionnels majeurs.
En savoir plus →Jumeau numérique d'un dispositif médical
Un jumeau numérique Gazebo permettant des tests systématiques avant déploiement et la génération de trajectoires sans collision avant leur application sur le dispositif réel.
Un jumeau numérique Gazebo d'un dispositif médical, permettant à l'équipe cliente de mener des tests systématiques et de valider des trajectoires sans collision avant leur application sur le matériel réel.
En savoir plus →Stack de contrôle pour flotte de UAV
Développement et maintenance au long cours d'une stack de contrôle C++/ROS2 pour une flotte de UAV, du contrôleur à la simulation Gazebo.
Développement et maintenance au long cours de la stack de contrôle complète d'une flotte de UAV, pour un institut de recherche (sous NDA, décrit ici de manière anonymisée).
En savoir plus →À propos
Damien Six — Ingénieur en robotique
Je suis Damien Six, ingénieur en robotique — formé à l'École Centrale Paris (diplôme d'ingénieur) avec un doctorat en robotique de l'École Centrale Nantes, où j'ai conçu et commandé un robot parallèle volant : plusieurs quadrirotors agissant comme un seul manipulateur. Depuis, j'ai développé le logiciel de commande d'exosquelettes des membres inférieurs à l'Istituto Italiano di Tecnologia (testés avec des patients dans des hôpitaux italiens) et dirigé la plateforme expérimentale UAV du LS2N en tant qu'ingénieur de recherche. Depuis 2023, je dirige ma propre société d'ingénierie, l'EURL ROBOTSIX, en tant qu'ingénieur roboticien indépendant — mise en service de systèmes sur site, création de jumeaux numériques Gazebo pour la simulation et la validation, et support technique long terme sur des plateformes UAV, pour des clients allant des laboratoires académiques aux entreprises industrielles. Je prends en charge le cycle complet de déploiement sur le terrain des systèmes robotiques, de l'intégration sur site et la mise en service jusqu'à la livraison opérationnelle. J'ai publié plus de 9 articles dans des revues et conférences internationales — mais ce qui me tient à cœur, c'est le logiciel qui vole, qui marche et qui fonctionne hors du laboratoire.
Contact
Un projet robotique ? Parlez-moi de votre plateforme, de vos délais et de vos objectifs.
Commençons la discussion →